向人类学习
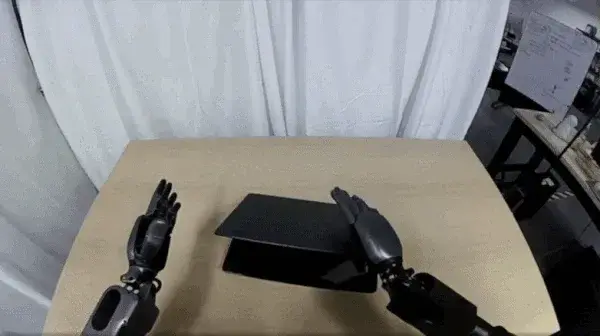
我们的模型通过观看人类视频进行学习,为机器人数据采集提供了一条可规模化的路径。
面向具身智能的智能层——一个模型即可驱动任意机器人本体、执行任意任务,覆盖那些人力已难以为继的场景。
单一的感知—推理—控制模型,而不是每种机器人、每个客户、每个现场各一套系统。
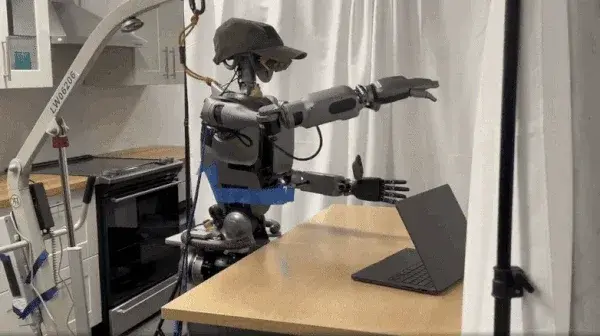
从设计上就与硬件无关。四足、人形、轮式底盘——同一个大脑,不同的身体。
技能靠学习与共享获得,而非手工编码。新任务只需数天,而不是一个新的工程项目。
具身智能理应跨本体通用。
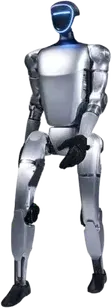
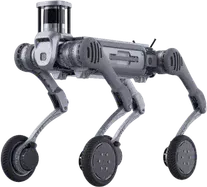
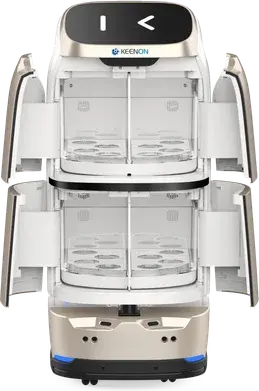
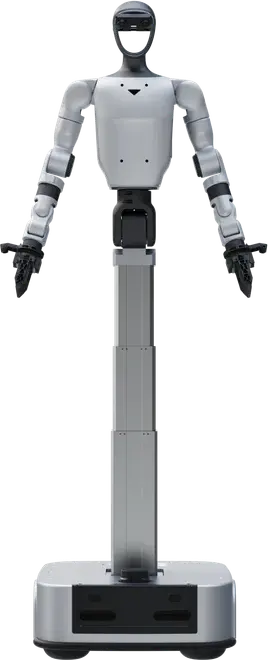
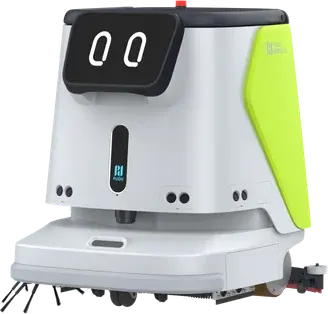
我们的模型通过观看人类视频进行学习,为机器人数据采集提供了一条可规模化的路径。
我们的机器人基础模型为规模化而设计,可适配任意硬件与任务,确保可靠表现。
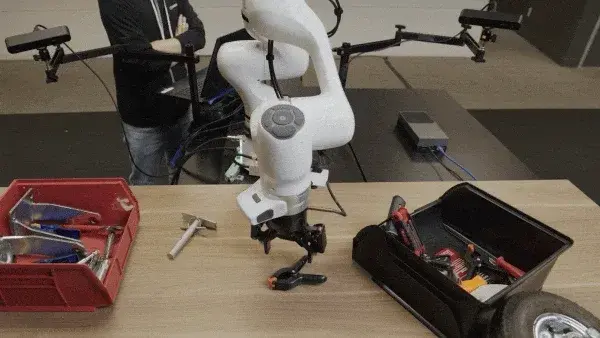
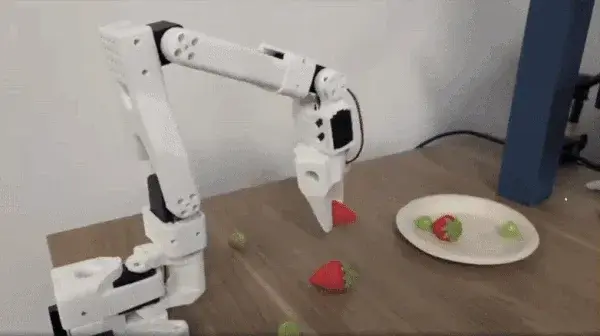
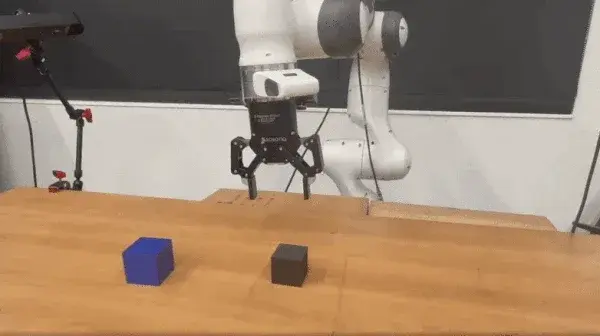
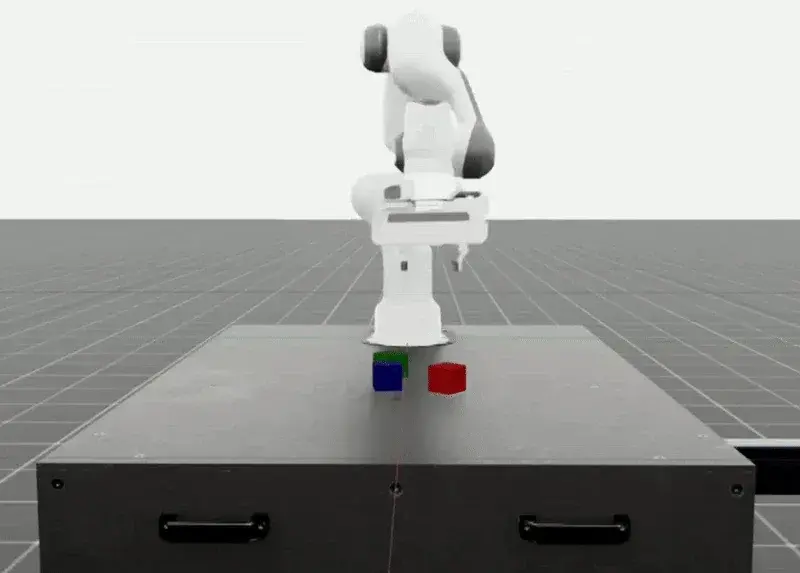
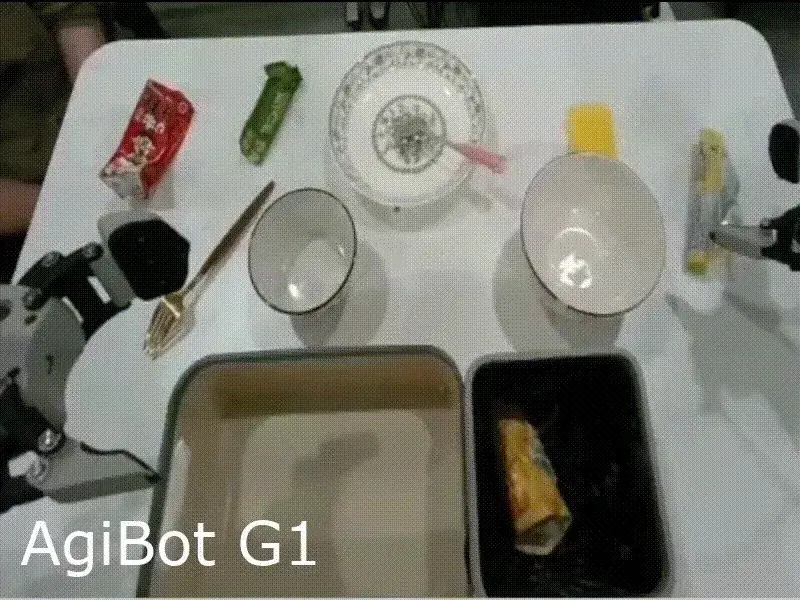
一个统一的机器人大脑,驱动不同的本体,并适应广泛的任务类型。
我们的端到端视觉模型将原始相机输入直接映射为运动,让机器人在复杂环境中实现灵活的自主导航。
遥操作、人类示范、仿真以及机械臂、人形与移动平台上的真机运行,共同汇入同一个共享模型。
告诉我们您的场地与运营需求,我们会一起规划合适的机器人平台、部署方案与支持路径。