任意环境
在动态、非结构化地形中安全可靠地导航。Xmind 专为处理从未见过的场景而设计,从茂密灌木到倒塌建筑。
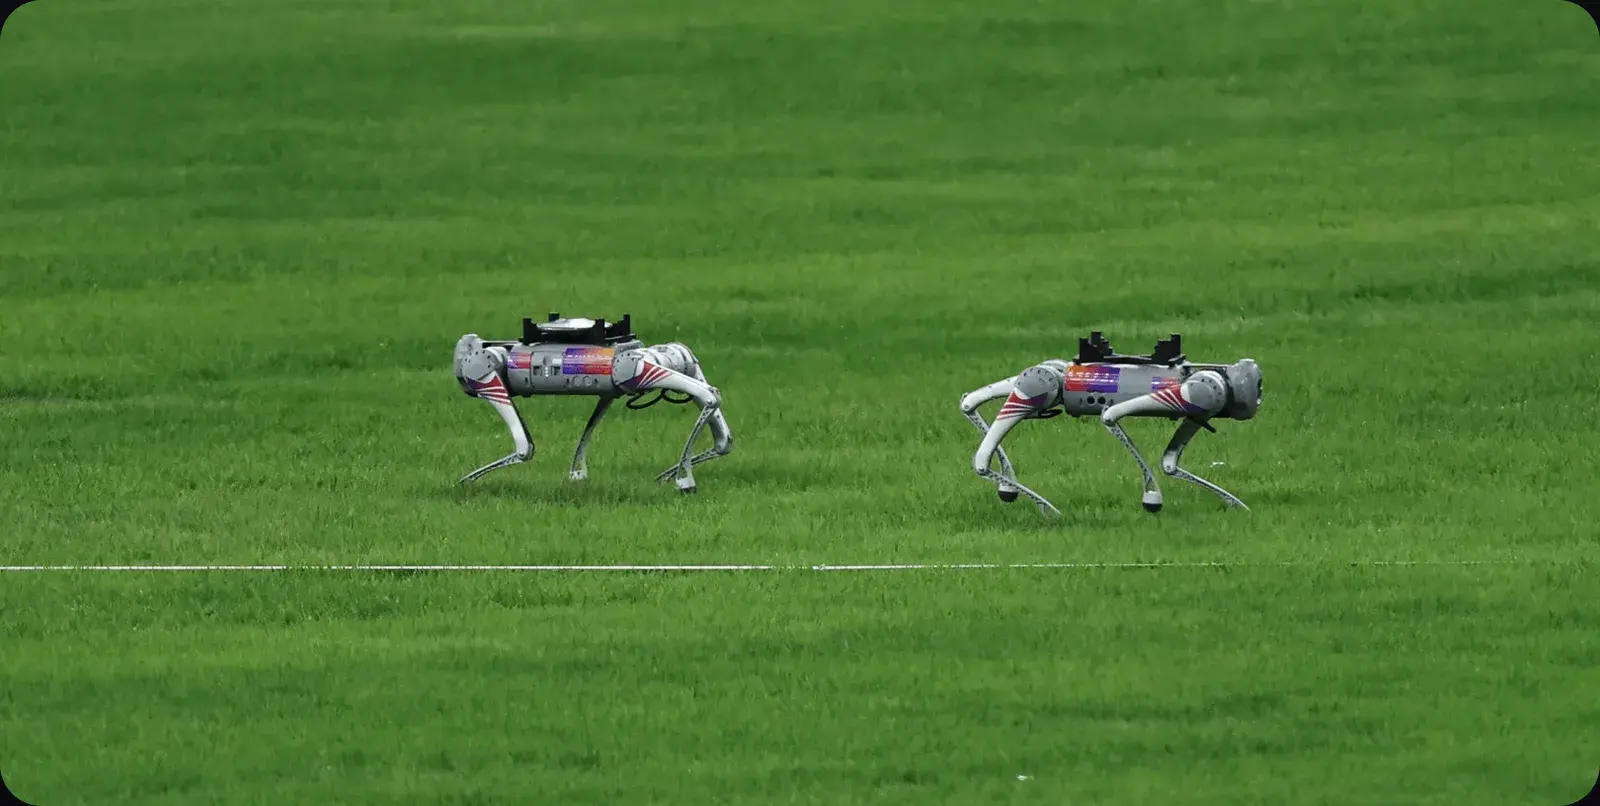
搭载 Xmind 的四足机器人与地面车辆可在无 GPS、无先验地图的地形中自主行进,为国防、公共安全与政府机构提供态势感知,而无需让操作人员置身险境。
无需 GPS、先验地图或预设路线,Xmind 让无人地面平台在最复杂的地形中采集关键任务数据,并实时生成作业区域的三维态势图。
在动态、非结构化地形中安全可靠地导航。Xmind 专为处理从未见过的场景而设计,从茂密灌木到倒塌建筑。
侦察路线、以光学与热成像勘测目标、标记威胁与兴趣点,并在操作人员远离危险时占据监视位置。
相机、激光雷达、热成像、辐射与化学载荷统一接入,配合自组网与蜂窝链路,支持无 GPS 与多机器人协同作业。
机器人在卫星和无线电都难以覆盖的未知建筑、隧道与地形中自主采集信息。高清相机与激光雷达构建丰富的空间态势,让指挥者在清晰掌握现场的前提下决策。
实时三维建图与语义感知让 Xmind 穿越密集障碍、规避危险,并在计划变化时持续推进。团队专注于目标本身,而不是盯着平台。
同一个大脑运行在足式、轮式与履带平台上,你可以按任务选择硬件——室内清查用灵活的四足,远程巡逻用坚固的无人车——而自主能力、操作界面与训练保持一致。
 联邦与公共部门
多台机器人共享地图并分工执行任务——一台搜索、一台中继、一台守位。每一次部署都反哺机队模型,每台机器都在每次行动后更强。
每个场景都有独特的约束。我们会和您一起梳理运营流程,规划合适的机器人平台与部署方案。