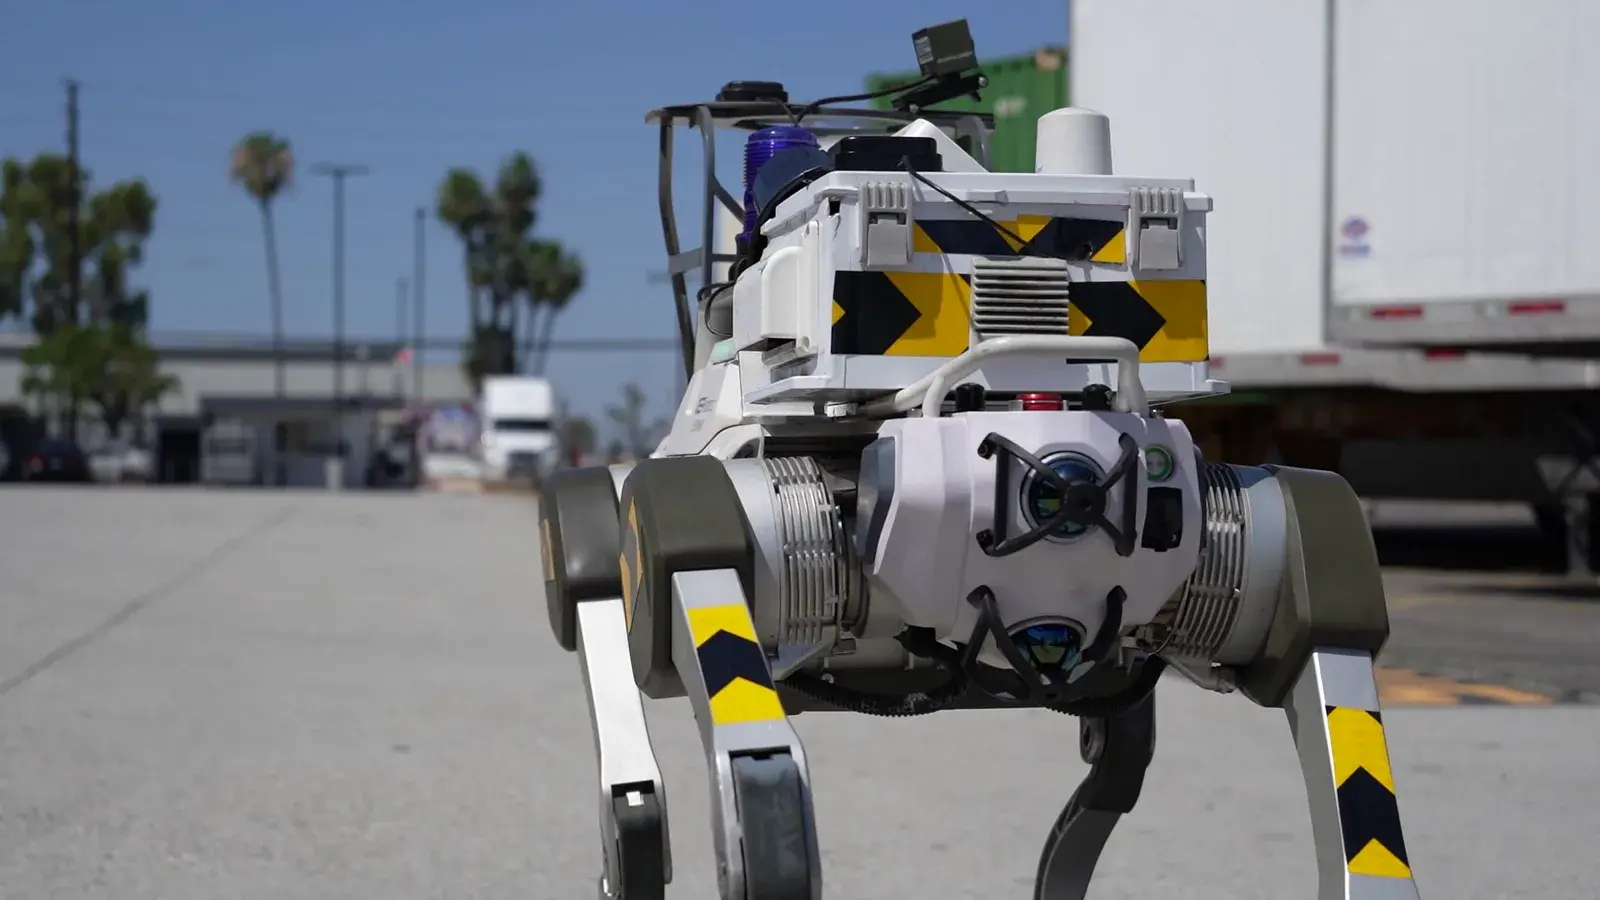
RobotX 的物流合作伙伴 Shiplink 已在其物流堆场部署 RobotX 四足巡检机器人。机器人按计划在堆场的集装箱堆垛、卡车通道和装卸区域之间执行巡逻与巡检,将视频实时回传给运营团队,并对任何与现场预期状态不符的情况发出提示。这一部署将 RobotX 的巡检平台带入了真实运转的货运作业现场,与在场作业的卡车和人员并行,承担日常巡检任务。
现场情况
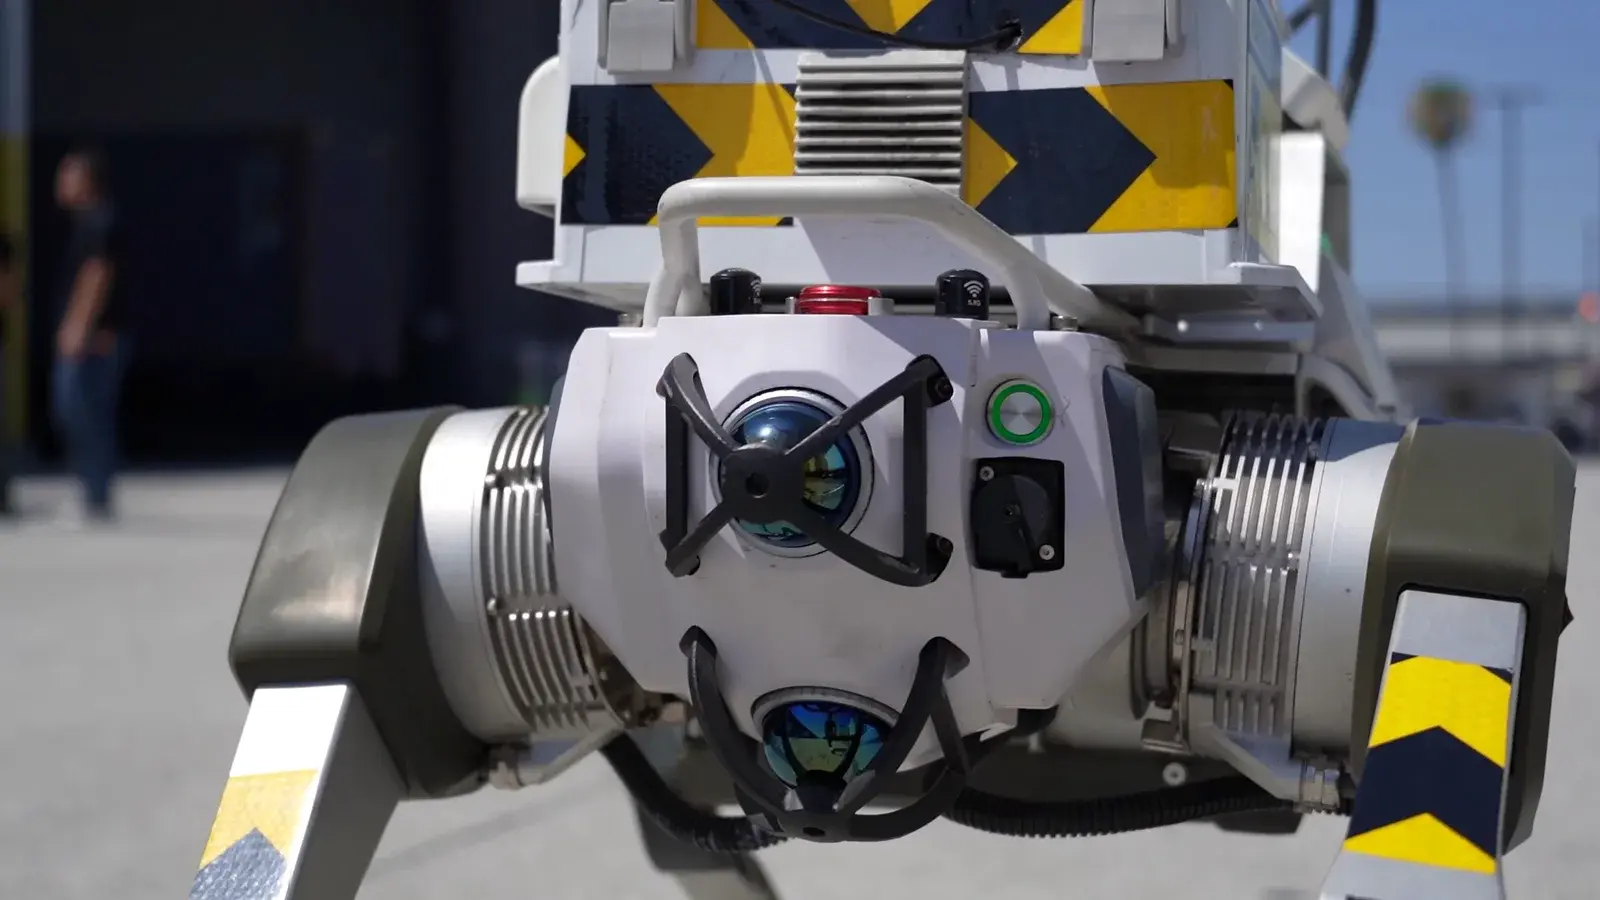
每台机器人均搭载巡检载荷,包括摄像头桅杆、警示灯和机载计算单元。每一轮巡检中,机器人沿既定路线依次经过集装箱排、挂车停放区和装卸门,在各检查点停留采集影像;足式平台可以直接通过起伏的沥青路面、减速带和排水坡道,不会拖慢巡检节奏。运营团队通过实时画面掌握现场情况,一旦机器人发现异常——例如陌生车辆、未关闭的闸门或出现在限制区域的人员——便会收到告警。
为什么选择足式机器人
物流堆场面积大、处于户外,且始终在运转之中。轮式机器人会在路缘和坡道处卡住,固定摄像头则在集装箱堆垛之间留下视觉盲区。四足机器人走的是安保人员会走的同一条路,能把摄像头带到任何需要视角的位置,并且每一轮都以同样的方式完成巡检。对 Shiplink 而言,这意味着此前只能定期抽查的区域如今获得了持续覆盖,同时也减少了需要步行穿越繁忙卡车通道的人员。
运行在 Xmind 之上
本次部署运行在 RobotX 的 Xmind 自主系统之上,这也是 RobotX 其他现场部署背后所采用的同一套感知与导航层。Xmind 会实时构建堆场的三维环境理解,绕开停放的挂车和行驶中的卡车规划路线,并在通道被阻断时自行恢复,无需任何针对场地的专门编程。由于该系统与硬件解耦,随着 Shiplink 需求的变化,同一套软件可以迁移到其他底盘上。
后续计划
RobotX 与 Shiplink 将持续扩大部署规模,随着机器人承担更多堆场区域的巡检任务,逐步增加巡逻路线和检查点。随着部署的推进,我们会分享更多进展。